martes, 11 de abril de 2017

TARJETA DE CONTROL ARDUINO

 Tarjeta de control Arduino

Arduino es una plataforma de algunos prototipos en electrónica que cuentan con un código abierto, o también llamado open source, esto quiere decir que tienen un hardware y un software muy flexible y  muy fácil de usar. Esta tarjeta esta creada principalmente para estudiantes, diseñadores, artistas que estén interesados en la robótica y programación o que estén interesados en crear sistemas inteligentes, arduino cuenta  con una placa principal y una serie de componentes electrónicos como resistencias, capacitores, reguladores de voltaje y los controladores principales que gestionan los elementos de los demás componentes, requiere también de un lenguaje de programación  para poder ser utilizado y ser programado a nuestra necesidad, a lo que podemos agregar que arduino sería una tarjeta completa  en cuanto a las herramientas necesarias que nos referimos, ya que solo consta de instalar el programa y comenzar la programación.

Las tarjetas arduinos se clasifican de muchas maneras dependiendo el uso que se le valla a dar. Como por ejemplo que tan pequeña quieres la tarjeta o que tanto espacio de almacenamiento necesitas, solo usaras una sola tarjeta o quieres agregarle más circuitería, esto es algo que te debes de preguntar antes de hacer cualquier proyecto relacionado con la placa arduino,  ahora en la actualidad cada vez salen a la luz nuevos tipos de arduinos con nuevas funcionalidades,  así que nos centraremos en los que son más nombrados a la hora de realizar un proyecto.
Tamaño  (de mayor a menor)

·         Arduino Mega
·         Arduino Uno
·         Arduino Decimila
·         Arduino Duemilanove
·         Arduino Bluetooth
·         Arduino Nano
·         Arduino Mini


Arduino Mega (es el más potente y  más completo para hacer  trabajos complejos donde se sacrifica algo de espacio, cuenta con el microcontrolador Atmega1280 con más memoria para el programa, tiene una RAM  mas veloz y más pines que el resto de los modelos ).


Arduino Bluetooth (incorpora un módulo bluetooth con un alcance de hasta 100 metros. Es muy factible ya que aquí no se utilizan los cables y se puede programar a distancia.

Arduino Pro (más robusto y mejor acabado final; incorpora funcionalidades interesantes tales como un conector especial para conectar una batería LiPo, si se cuenta con esta batería nuestro arduino podría ser portátil.

Arduino Nano (su principal ventaja es que puede ser pinchado directamente sobre una protoboard haciendo muy cómodo el prototipo al igual que el Arduino mini).


Arduino Duemilanove (es la placa estándar)
Arduino Diecimila (a pesar de ser el mismo modelo que el duemilanove pero en su versión anterior lo cito porque aún hay algunas tiendas con él en stock; la principal desventaja es que trae el chip atmega168 frente al atmega328 del duemilanove que es más potente aunque perfectamente compatibles respecto a patillaje y programación)
Arduino Mini (versión miniaturizada de la placa Arduino. Mide tan sólo 30x18mm y permite ahorrar espacio en los proyectos que lo requieran. Las funcionalidades son las misma que Arduino Duemilanove ).

Una vez sabiendo lo básico para que puedas tener una tarjeta Arduino, es hora de proceder con la descarga de lo principal pero no menos importante. El software de programación de la placa este software lo podemos encontrar en la página oficial de Arduino ya que es un software libre y gratuito https://www.arduino.cc/en/main/software
Instalarlo es muy fácil ya que no requiere se muchos permisos, una vez instalado en tu computadora te abrirá una área de trabajo color blanco con los comandos principales de void setup y void loop con sus respectivas llaves
Para hacer un programa sencillo es importante saber una estructura básica de un programa para que podamos establecer nuestros algoritmos de una manera correcta.
Los comandos más utilizados en arduino son:
·         Int
·         pinMode
·         analogWrite
·         digitalWrite
·         delay
·         if
  
Puedes ver en nuestro blog anterior como funcionan algunos de estos comandos https://roboticared.blogspot.mx/2016/11/fuciones-basicas-tarjeta-de-control-ya.html 


Estos comandos la mayoría de cualquier programación realizada con arduino los incluye, a continuación se mostrara una práctica muy básica con un led, donde se utilizan algunos de estos comandos. Solo necesitaras un led y una resistencia conectadas en serie al puerto 12 de tu arduino.
Te recordamos que en Robótica Educativa RED Matamoros contamos con el curso de Robótica en desarrollos donde recibirás el entrenamiento necesario para que tú puedas crear un  sistema inteligente de robot móvil de una manera detallada y entretenida  si quieres tener más  información puedes llamar a los teléfonos  01 (868) 8134817 o síguenos en Facebook como “Robótica Educativa RED
¡

jueves, 23 de marzo de 2017

COMUNICACIONES INALAMBRICAS (Programaciòn del proyecto) 5.1


Robótica inalámbrica  5.1 (proyecto)


            En el blog (http://roboticared.blogspot.mx/2017/03/robotica-en-desarrollos-comunicaciones.html) se habló respecto a lo que es una comunicación inalámbrica y como funciona resumidamente el bluetooth, ahora veamos un poco de la programación, para hacer funcionar un robot móvil inalámbrico.

Antes de empezar debemos destacar que:
Para que funcione nuestro desarrollo es necesario contar con un módulo bluetooth modelo HC-06 para la comunicación con el dispositivo móvil (teléfono Android).


  CONEXIONES

   
                    Entre el modulo bluetooth hc06 y tarjeta de control Arduino.


(ES IMPORTANTE EL NO TENER CONECTADO LOS PUERTO RX Y TX  A LA HORA DE DESCARGAR EL PROGRAMA, YA QUE GENERARA UN ERROR).

Tarjeta de control Arduino y el driver de los motores L298N.

También en lo referente a la conexión de los motores deben de ser de la siguiente manera en nuestro robot móvil. Este robot móvil  utiliza una tarjeta de control (Arduino) y una tarjeta driver L298N para los moto-reductores de DC (modulo puente H), para que este a su vez pueda darle velocidad y potencia a los motores, e influye mucho la manera de conexión ya que sin esta configuración, nuestros motores no nos responderán correctamente a la hora de la exposición.
A continuación se muestra la programación hecha por los alumnos así como las conexiones de este robot móvil en la tarjeta L298N a los puertos digitales del arduino.


Entre el driver de los motores L298N y los moto-reductores


Los moto-reductores son motores de corriente directa que tienen acoplado en la flecha de salida un engranaje que le permite reducir su velocidad y aumentar su torque, son muy utilizados para controlar la precisión y para trabajar con pesos que sin ese acoplamiento sería imposible mover


PROGRAMACIÓN


Antes de presentar la programación debemos de conocer los comandos que se utilizaron en la elaboración de este proyecto y para que se utilizan:


Int: nos sirve para declarar datos numéricos enteros de 16 bits, estas variables las configuramos al principio de la programación y las vamos llamando según sea el caso necesitado.


Serial.begin: abre su puerto serie y fija una velocidad predeterminada en baudios para la transición de datos en serie. El valor típico de velocidades para comunicarse con un ordenador, o dispositivo móvil es de 9600 aunque se le pueden agregar otras velocidades.


analogWrite: Esta instrucción es utilizada para escribir un valor analógico utilizando la modulaciones por ancho de pulso (PWM), si enviamos un valor de 0 nos mandara una salida de 0 voltios en el pin especificado, el valor HIGH de una salida de este tipo equivale a 5 voltios.

if: es una condición que se utiliza para probar si una determinada condición  se ha alcanzado, como por ejemplo averiguar si un valor analógico está por encima de un cierto numero, si es verdad se  ejecuta una serie de acciones, que se describen dentro de las llaves. Si es falso la condición no se cumple  y salta a otra linea programa.

La declaración de estado llama a las subrutinas de la aplicación Android y ejecuta el programa seleccionado por los comandos en los botones de la pantalla del celular. Es importante que para que este funcione, descargues nuestra app.


int izqA = 5;
int izqB = 6;
int derA = 9;
int derB = 10;
int vel = 255;            // Velocidad de los motores (0-255)
int estado = 'g';         // inicia detenido

void setup()  {
  Serial.begin(9600);    // inicia el puerto serial para comunicacion con el Bluetooth
  pinMode(derA, OUTPUT);
  pinMode(derB, OUTPUT);
  pinMode(izqA, OUTPUT);
  pinMode(izqB, OUTPUT);
 }

void loop()  {
 
  if(Serial.available()>0){        // lee el bluetooth y almacena en estado
      estado = Serial.read();
  }
  if(estado=='a'){           // Boton desplazar al Frente
      analogWrite(derB, 0);    
      analogWrite(izqB, 0);
      analogWrite(derA, vel); 
      analogWrite(izqA, vel);      
  }
  if(estado=='b'){          // Boton IZQ
      analogWrite(derB, 0);    
      analogWrite(izqB, 0);
      analogWrite(derA, 0); 
      analogWrite(izqA, vel);     
  }
  if(estado=='c'){         // Boton Parar
      analogWrite(derB, 0);    
      analogWrite(izqB, 0);
      analogWrite(derA, 0);   
      analogWrite(izqA, 0);
  }
  if(estado=='d'){          // Boton DER
       analogWrite(derB, 0);    
       analogWrite(izqB, 0);
       analogWrite(izqA, 0);
       analogWrite(derA, vel); 
  }
 
  if(estado=='e'){          // Boton Reversa
       analogWrite(derA, 0);   
       analogWrite(izqA, 0);
       analogWrite(derB, vel); 
       analogWrite(izqB, vel);     
  }
  if (estado =='f'){          // Boton ON se mueve sensando distancia

  }
  if  (estado=='g'){          // Boton OFF, detiene los motores no hace nada
  }
}


En Robótica Educativa RED Matamoros estamos iniciando  el curso de Robótica en desarrollos en Comunicaciones inalámbricas, donde recibirás el entrenamiento necesario para que tú puedas crear tu propia app y tu sistema inteligente de robot móvil de una manera facil y  entretenida asi como diversas practicas  de la placa arduino, si te interesa adquirir el kit  de comunicaciones inalambricas en robots moviles puedes  llamarnos  a los teléfonos  01 (868) 8134817 o síguenos en Facebook: https://www.facebook.com/roboticaRED/ " TE ESTAMOS ESPERANDO LLAMA YA!!! "


miércoles, 15 de marzo de 2017

ROBÓTICA EN DESARROLLOS " COMUNICACIONES INALAMBRICAS" 5.0

Comunicaciones Inalambricas


Una red Inalámbrica es  un conjunto de  computadoras conectadas entre sí utilizando un medio y un sistema de comunicacion  en común con la finalidad de compartir datos o bien un sistema de comunicación , que no utiliza medio físicos si no, propagación de muchas ondas electromagnéticas, utilizando radiofrecuencia para transmisión de datos. Algunas de las desventajas de esta tecnologia son: que utiliza radiaciones aproximadas a aparatos electrodomésticos como teléfonos inalámbricos, hornos de cocina, los cuales pueden producir interferencia en la  comunicacion  de dispositivos.

Bluetooth implementa Ondas de Radiofrecuencia de corto alcance, ya que es una de los medios de transmisión sencillos, económicos, fáciles de configurar y administrar.

Las transmisiones en esta banda están formadas por ondas con una longitud de cresta a cresta de 12.5cm que vibran a razón de 2.400 millones de veces cada segundo (de ahí los 2.4GHz). La amplitud de estas ondas es variable y depende de la intensidad con la que seamos capaces de transmitir la señal, es decir, de la energía que seamos capaces deutilizar para poder modularla.

En nuestra clase de comunicaciones inalámbricas, nuestros alumnos crearon un robot móvil controlado remotamente con un dispositivo celular mediante el uso del  módulo bluetooth compatible con las tarjetas arduino modelo HC-06 el cual nos permite tener una comunicación con un aparato inteligente  con conexión  bluetooth.
 Cabe destacar que  el módulo HC-06 puede ser utilizado por esta placa, el módulo HC-06 su comunicación es muy sencilla puesto a que este necesita de un aparato bluetooth para poder comunicarse, ya que recibe señales tanto de letras o números, que seria las instrucciones que son prestablecidas por el código de arduino.  Este a su vez funciona como receptor de señales de un teléfono inteligente atreves de la app. El módulo de bluetooth HC-06 opera de modo Esclavo   y recibe las señales de cualquier dispositivo en Comunicación App-Android a Arduino. 


Esta aplicación puede ser descargada en el siguiente link para realizar este proyecto


https://play.google.com/store/apps/details?id=appinventor.ai_clau_fabiolvera.CarBluetoothArduino


Te recordamos que en Robótica Educativa RED Matamoros contamos con el curso de Robótica en desarrollos en Comunicaciones inalámbricas, donde recibirán el entrenamiento necesario para que tú puedas crear tu propia app y tu sistema inteligente de robot móvil de una manera detallada y entretenida para más información puedes llamar a los teléfonos  01 (868) 8134817 o síguenos en Facebook como “Robótica Educativa RED”

jueves, 16 de febrero de 2017

CINEMÁTICA DE ROBOTS ( REGLA DE 3 SIMPLE)

REGLA DE 3 SIMPLE  4.0

Entendiendo que proporcionalidad a una relación entre magnitudes. "Cuando un valor aumenta o disminuye el otro también aumenta o disminuye proporcionalmente".
Por ejemplo, Sí para endulzar un vaso de agua de limón necesito dos cucharadas de azúcar, entonces para endulzar con la misma intensidad una jarra de 10 vasos de agua ocuparé 20 cucharadas de azúcar. Esa proporción también puede ser expresada así:


En este caso se dice que existe proporcionalidad entre estos valores.

La regla de tres simple es un método que nos permite conocer un valor desconocido de una proporción de 4 valores.


Para aplicar este método necesitamos al menos cumplir con dos regla elementales:
1.- Que horizontalmente coincidan los valores que refieren a la misma “cosa” “manzanas con manzanas y peras con peras”. En el ejemplo anterior se encuentran en la línea horizontal superior el número de vasos para cada caso y en la línea horizontal inferior el número de cucharadas también para cada caso.
2.- Que se tengan 3 números conocidos de 4 de su proporción.


Después de cumplir estas sencillas reglas se multiplican los dos valores cruzados y el resultado se divide con el tercer valor:

Ejemplo:
Vamos a ver un ejemplo donde podemos usar esta proporcionalidad, en una carrera de robots móviles se dieron cuenta que el robot que gano giro sus llantas solo 60 veces (60 rotaciones) en  180 cm, ahora el  equipo programara el robot para que gire 40(40 rotaciones), cuanto centímetros lograra recorrer.
SOLUCIÓN: logrará recorrer  120 cm

En Robótica Educativa RED conocerás el curso de robótica aplicando las Matemáticas   mientras construyes los robots móviles así como para reafirmar tus conocimientos en multiplicaciones y las divisiones. 

MAQUINAS SIMPLES 3.2 PALANCAS


       PALANCAS

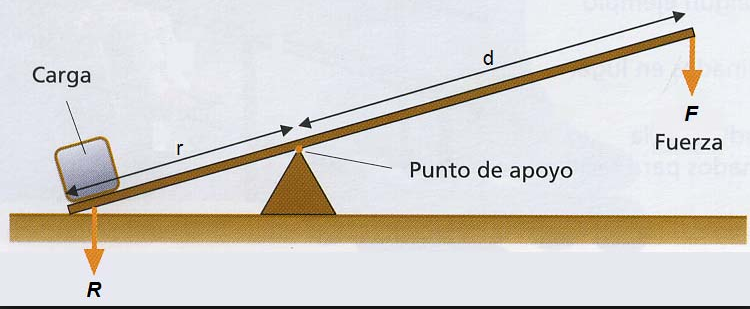
                                Normalmente una palanca se define como una barra o un brazo que se inclina alrededor de un punto de apoyo para generar un movimiento útil. La carga se desplaza por el efecto del esfuerzo que se usa para inclinar la palanca alrededor del punto de apoyo. El brazo de una palanca facilita la elevación de una carga, empleando el mínimo esfuerzo, lo cual se consigue situando la carga lo más cerca posible, o el esfuerzo lo más lejos posible, del punto de apoyo.


Resultado de imagen para palancas  de lego
Existe tres formas de disponer del punto de apoyo, la carga y el esfuerzo, lo cual da lugar a tres tipos de o clases de palancas. En una palanca de primera clase, el punto de apoyo se sitúa entre el esfuerzo y la carga, este tipo de palancas se usa para llevar a cabo un trabajo o producir un movimiento  útil. En una palanca de segunda clase, la carga se sitúa entre el esfuerzo y el punto de apoyo, este tipo de palancas  se usa principalmente, para llevar a cabo un trabajo. En una palanca de tercera clase  el esfuerzo se sitúa ente el punto de apoyo y la carga, este tipo de palancas se usa principalmente para amplificar movimientos.

Las palancas se pueden usar para conseguir los siguientes efectos:

·         Aplicar una fuerza desde una determinada distancia.
·         Cambiar la dirección de una fuerza.
·         Aumentar la fuerza.
·         Aumentar el desplazamiento.

Resultado de imagen para palancas maquinas simples

v

Las palancas forman parte de multitud de máquinas, es el caso de las carretillas de jardinería, los remos, los rastrillos, los cascanueces las pinzas, etc.

martes, 14 de febrero de 2017

MAQUINAS SIMPLES 3.1 RUEDAS Y EJES


RUEDA Y EJE


Resultado de imagen para rueda y eje lego                           Normalmente a una rueda se le conoce como un disco solido o un anillo circular con radios, diseñado para girar alrededor de un eje más pequeño que lo atraviesa por el centro. El circulo que traza el mango de una manivela en el aire al girar también es una rueda. Al accionar la manivela, esta hace girar el eje al que se encuentra conectado. La rueda y el eje al que se encuentran unidas  giran ambos a la misma velocidad.

Las ruedas y los ejes se pueden usar para conseguir los siguientes efectos:

- Controlar la dirección del movimiento
- Aumentar la fuerza de giro, también conocida como par.
- reducir la fricción y facilitar el desplazamiento de objetos.
Resultado de imagen para rueda y eje lego


Las ruedas y ejes forman parte de una multitud de máquinas en las que es necesario controlar la dirección del movimiento y la fuerza de giro, es el caso de los molinos, las bicicletas, los patines, los vehículos, los rodillos de amasar, los helicópteros, los carretes de pesca, los tranvías, los cochecitos de bebe, los pomos de una puerta. Etc. 

lunes, 13 de febrero de 2017

MAQUINAS SIMPLES 3.0

MAQUINA SIMPLES 3.1
Hemos  usado a lo largo de nuestra vida cotidiana maquinas simples desde siempre, como abrir una puerta, girar un grifo, abrir una lata de soda, o montar una bicicleta, las maquinas simples facilitan nuestra vida para que el trabajo realizado.

Las maquinas sencillas funcionan gracias a un único mecanismo y poseen muy pocas piezas móviles. Una palanca es un buen ejemplo de maquina sencilla, donde se puede usar una palanca para desplazar una gran carga empleando menos esfuerzo del que sería necesario si no dispusiéramos de ello. La fuerza aplicada en la palanca hace que la carga se desplace; sin embargo, el esfuerzo invertido en menor que si lo hiciéramos directamente.

Existe un término en máquinas simples que es el esfuerzo y la carga y se usan para explicar el funcionamiento de una maquina simple.
La carga es el objeto que es preciso desplazar (por ejemplo una caja), el esfuerzo seria la fuerza necesaria para realizar dicho trabajo como mover la caja.

Las maquinas simples poseen muy pocas piezas, pero las maquinas más complejas se caracterizan por utilizar varias máquinas simples. Un ejemplo sería una carretilla de mercancías ya que es una maquina compleja que utiliza dos máquinas simples. (Los mangos son palancas que permiten elevar la carga; las ruedas y ejes facilitan el desplazamiento horizontal).

Las máquinas nos permiten  hacer muchas cosas, nos ayudan a levantar, arrastrar, dividir y sujetar, cortar, transportar mezclar etc. Todas las maquinas se componen de máquinas simples. Aunque los engrandes se consideran maquinas complejas.

Los tipos de máquinas simples son:

·         Palanca
·         Rueda y Eje
·         Plano inclinado
·         Poleas
·         Cuña
·         Tornillo

Las poleas son un derivado de la rueda así como la de un tornillo y una cuña son derivados del plano inclinado. En la situación del  engrane algunas personas lo consideran que es una maquina simple pero es una combinación de una rueda y un tornillo maquina compleja, derivado de estos dos.

En los próximos blogs se comentara a detalle como es, y que aplicación tienen estas máquinas simples.
A continuación se muestran algunos de los proyectos que realizan nuestro alumnos sobre las maquinas simples construidas con lego.

 
RUEDA Y EJE.


POLEAS


PALANCA