miércoles, 15 de marzo de 2017

ROBÓTICA EN DESARROLLOS " COMUNICACIONES INALAMBRICAS" 5.0

Comunicaciones Inalambricas


Una red Inalámbrica es  un conjunto de  computadoras conectadas entre sí utilizando un medio y un sistema de comunicacion  en común con la finalidad de compartir datos o bien un sistema de comunicación , que no utiliza medio físicos si no, propagación de muchas ondas electromagnéticas, utilizando radiofrecuencia para transmisión de datos. Algunas de las desventajas de esta tecnologia son: que utiliza radiaciones aproximadas a aparatos electrodomésticos como teléfonos inalámbricos, hornos de cocina, los cuales pueden producir interferencia en la  comunicacion  de dispositivos.

Bluetooth implementa Ondas de Radiofrecuencia de corto alcance, ya que es una de los medios de transmisión sencillos, económicos, fáciles de configurar y administrar.

Las transmisiones en esta banda están formadas por ondas con una longitud de cresta a cresta de 12.5cm que vibran a razón de 2.400 millones de veces cada segundo (de ahí los 2.4GHz). La amplitud de estas ondas es variable y depende de la intensidad con la que seamos capaces de transmitir la señal, es decir, de la energía que seamos capaces deutilizar para poder modularla.

En nuestra clase de comunicaciones inalámbricas, nuestros alumnos crearon un robot móvil controlado remotamente con un dispositivo celular mediante el uso del  módulo bluetooth compatible con las tarjetas arduino modelo HC-06 el cual nos permite tener una comunicación con un aparato inteligente  con conexión  bluetooth.
 Cabe destacar que  el módulo HC-06 puede ser utilizado por esta placa, el módulo HC-06 su comunicación es muy sencilla puesto a que este necesita de un aparato bluetooth para poder comunicarse, ya que recibe señales tanto de letras o números, que seria las instrucciones que son prestablecidas por el código de arduino.  Este a su vez funciona como receptor de señales de un teléfono inteligente atreves de la app. El módulo de bluetooth HC-06 opera de modo Esclavo   y recibe las señales de cualquier dispositivo en Comunicación App-Android a Arduino. 


Esta aplicación puede ser descargada en el siguiente link para realizar este proyecto


https://play.google.com/store/apps/details?id=appinventor.ai_clau_fabiolvera.CarBluetoothArduino


Te recordamos que en Robótica Educativa RED Matamoros contamos con el curso de Robótica en desarrollos en Comunicaciones inalámbricas, donde recibirán el entrenamiento necesario para que tú puedas crear tu propia app y tu sistema inteligente de robot móvil de una manera detallada y entretenida para más información puedes llamar a los teléfonos  01 (868) 8134817 o síguenos en Facebook como “Robótica Educativa RED”

jueves, 16 de febrero de 2017

CINEMÁTICA DE ROBOTS ( REGLA DE 3 SIMPLE)

REGLA DE 3 SIMPLE  4.0

Entendiendo que proporcionalidad a una relación entre magnitudes. "Cuando un valor aumenta o disminuye el otro también aumenta o disminuye proporcionalmente".
Por ejemplo, Sí para endulzar un vaso de agua de limón necesito dos cucharadas de azúcar, entonces para endulzar con la misma intensidad una jarra de 10 vasos de agua ocuparé 20 cucharadas de azúcar. Esa proporción también puede ser expresada así:


En este caso se dice que existe proporcionalidad entre estos valores.

La regla de tres simple es un método que nos permite conocer un valor desconocido de una proporción de 4 valores.


Para aplicar este método necesitamos al menos cumplir con dos regla elementales:
1.- Que horizontalmente coincidan los valores que refieren a la misma “cosa” “manzanas con manzanas y peras con peras”. En el ejemplo anterior se encuentran en la línea horizontal superior el número de vasos para cada caso y en la línea horizontal inferior el número de cucharadas también para cada caso.
2.- Que se tengan 3 números conocidos de 4 de su proporción.


Después de cumplir estas sencillas reglas se multiplican los dos valores cruzados y el resultado se divide con el tercer valor:

Ejemplo:
Vamos a ver un ejemplo donde podemos usar esta proporcionalidad, en una carrera de robots móviles se dieron cuenta que el robot que gano giro sus llantas solo 60 veces (60 rotaciones) en  180 cm, ahora el  equipo programara el robot para que gire 40(40 rotaciones), cuanto centímetros lograra recorrer.
SOLUCIÓN: logrará recorrer  120 cm

En Robótica Educativa RED conocerás el curso de robótica aplicando las Matemáticas   mientras construyes los robots móviles así como para reafirmar tus conocimientos en multiplicaciones y las divisiones. 

MAQUINAS SIMPLES 3.2 PALANCAS


       PALANCAS

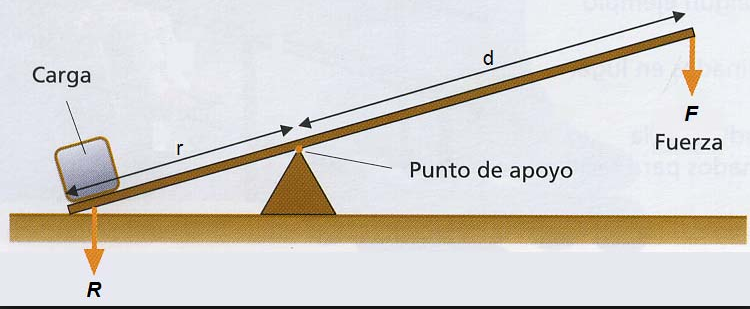
                                Normalmente una palanca se define como una barra o un brazo que se inclina alrededor de un punto de apoyo para generar un movimiento útil. La carga se desplaza por el efecto del esfuerzo que se usa para inclinar la palanca alrededor del punto de apoyo. El brazo de una palanca facilita la elevación de una carga, empleando el mínimo esfuerzo, lo cual se consigue situando la carga lo más cerca posible, o el esfuerzo lo más lejos posible, del punto de apoyo.


Resultado de imagen para palancas  de lego
Existe tres formas de disponer del punto de apoyo, la carga y el esfuerzo, lo cual da lugar a tres tipos de o clases de palancas. En una palanca de primera clase, el punto de apoyo se sitúa entre el esfuerzo y la carga, este tipo de palancas se usa para llevar a cabo un trabajo o producir un movimiento  útil. En una palanca de segunda clase, la carga se sitúa entre el esfuerzo y el punto de apoyo, este tipo de palancas  se usa principalmente, para llevar a cabo un trabajo. En una palanca de tercera clase  el esfuerzo se sitúa ente el punto de apoyo y la carga, este tipo de palancas se usa principalmente para amplificar movimientos.

Las palancas se pueden usar para conseguir los siguientes efectos:

·         Aplicar una fuerza desde una determinada distancia.
·         Cambiar la dirección de una fuerza.
·         Aumentar la fuerza.
·         Aumentar el desplazamiento.

Resultado de imagen para palancas maquinas simples

v

Las palancas forman parte de multitud de máquinas, es el caso de las carretillas de jardinería, los remos, los rastrillos, los cascanueces las pinzas, etc.

martes, 14 de febrero de 2017

MAQUINAS SIMPLES 3.1 RUEDAS Y EJES


RUEDA Y EJE


Resultado de imagen para rueda y eje lego                           Normalmente a una rueda se le conoce como un disco solido o un anillo circular con radios, diseñado para girar alrededor de un eje más pequeño que lo atraviesa por el centro. El circulo que traza el mango de una manivela en el aire al girar también es una rueda. Al accionar la manivela, esta hace girar el eje al que se encuentra conectado. La rueda y el eje al que se encuentran unidas  giran ambos a la misma velocidad.

Las ruedas y los ejes se pueden usar para conseguir los siguientes efectos:

- Controlar la dirección del movimiento
- Aumentar la fuerza de giro, también conocida como par.
- reducir la fricción y facilitar el desplazamiento de objetos.
Resultado de imagen para rueda y eje lego


Las ruedas y ejes forman parte de una multitud de máquinas en las que es necesario controlar la dirección del movimiento y la fuerza de giro, es el caso de los molinos, las bicicletas, los patines, los vehículos, los rodillos de amasar, los helicópteros, los carretes de pesca, los tranvías, los cochecitos de bebe, los pomos de una puerta. Etc. 

lunes, 13 de febrero de 2017

MAQUINAS SIMPLES 3.0

MAQUINA SIMPLES 3.1
Hemos  usado a lo largo de nuestra vida cotidiana maquinas simples desde siempre, como abrir una puerta, girar un grifo, abrir una lata de soda, o montar una bicicleta, las maquinas simples facilitan nuestra vida para que el trabajo realizado.

Las maquinas sencillas funcionan gracias a un único mecanismo y poseen muy pocas piezas móviles. Una palanca es un buen ejemplo de maquina sencilla, donde se puede usar una palanca para desplazar una gran carga empleando menos esfuerzo del que sería necesario si no dispusiéramos de ello. La fuerza aplicada en la palanca hace que la carga se desplace; sin embargo, el esfuerzo invertido en menor que si lo hiciéramos directamente.

Existe un término en máquinas simples que es el esfuerzo y la carga y se usan para explicar el funcionamiento de una maquina simple.
La carga es el objeto que es preciso desplazar (por ejemplo una caja), el esfuerzo seria la fuerza necesaria para realizar dicho trabajo como mover la caja.

Las maquinas simples poseen muy pocas piezas, pero las maquinas más complejas se caracterizan por utilizar varias máquinas simples. Un ejemplo sería una carretilla de mercancías ya que es una maquina compleja que utiliza dos máquinas simples. (Los mangos son palancas que permiten elevar la carga; las ruedas y ejes facilitan el desplazamiento horizontal).

Las máquinas nos permiten  hacer muchas cosas, nos ayudan a levantar, arrastrar, dividir y sujetar, cortar, transportar mezclar etc. Todas las maquinas se componen de máquinas simples. Aunque los engrandes se consideran maquinas complejas.

Los tipos de máquinas simples son:

·         Palanca
·         Rueda y Eje
·         Plano inclinado
·         Poleas
·         Cuña
·         Tornillo

Las poleas son un derivado de la rueda así como la de un tornillo y una cuña son derivados del plano inclinado. En la situación del  engrane algunas personas lo consideran que es una maquina simple pero es una combinación de una rueda y un tornillo maquina compleja, derivado de estos dos.

En los próximos blogs se comentara a detalle como es, y que aplicación tienen estas máquinas simples.
A continuación se muestran algunos de los proyectos que realizan nuestro alumnos sobre las maquinas simples construidas con lego.

 
RUEDA Y EJE.


POLEAS


PALANCA


martes, 13 de diciembre de 2016

Robotica Movil 2.2 Sensor Ultrasonico

Robotica Movil 2.2  Sensor Ultrasonico

En nuestro blog anterior ya revisamos que  es un  robot móvil pero  y también  observamos lo que era un robot evita obstáculos o por decirlo de otra forma un carrito liba obstáculos, en nuestras siguientes publicaciones detallaremos paso a paso de los elemento que este incluye, pero que es lo que hace la magia, o que dispositivo hace que nuestro robot o carrito libra obstáculos reaccione y se detenga en un determinado punto u objeto para esquivarlo, la magia lo hace un sensor pero de la amplia gama de sensores que existen el que se uso es el sensor Ultrasonico modelo HC-SR04.


Quisas se podría usar otro pero para método demostrativo y educativo este nos va muy bien, vamos a detallar como funciona este sensor en nuestro carrito libra obstáculos:
Como su nombre lo indica, los sensores ultrasónicos miden la distancia mediante el uso de ondas ultrasónicas. El cabezal emite una onda ultrasónica y recibe la onda reflejada que retorna desde el objeto. Los sensores ultrasónicos miden la distancia al objeto contando el tiempo entre la emisión y la recepción.


Un sensor óptico tiene un transmisor y receptor, mientras que un sensor ultrasónico utiliza un elemento ultrasónico único, tanto para la emisión como la recepción. En un sensor ultrasónico de modelo reflectivo, un solo oscilador emite y recibe las ondas ultrasónicas, alternativamente. Esto permite la miniaturización del cabezal del sensor.


Las aplicaciones de este sensor pueden ser muchas, todo depende de el enfoque que  quieras darse ya sea para algo móvil o algo fijo como un sistema de lazo cerrado automatizado de seguridad.
Te invitamos a nuestro próximo curso  de “ Robotica en Desarrollos”  donde fabricaremos un robot evita obstáculos con ayuda de profesores altamente capacitados. Llamanos al 813  48 17 o visita nuestra pagina www.roboticared.com

Fb Robotica Educativa  RED

lunes, 12 de diciembre de 2016

Robotica Movil 2.1

Robotica Movil 2.1


         Un robot móvil es una máquina automática capaz de trasladarse en un ambiente dado.
Los robots móviles tienen la capacidad de moverse en su entorno y no se fijan a una ubicación física. En contraste, existen robots industriales fijos, que consisten en un brazo articulado (manipulador de multi-ligado) y una pinza de montaje (o efector de extremo) que está unida a una superficie fija.
Los robots móviles son un foco importante de la investigación actual y casi cada universidad importante que tenga uno o más laboratorios que se centran en la investigación de robots móviles. Los robots móviles se encuentran también en la industria y los servicios. Los robots domésticos son productos de consumo, incluyendo robots de entretenimiento y las que realizan ciertas tareas del hogar, como pasar la aspiradora o la jardinería

      Hasta ahorita ya todos sabemos que es un robot, ya que lo  hemos estado comentado en nuestro blog  http://roboticared.blogspot.mx/2016/10/robots_26.html  pero un robot puede ser de mil maneras o más, todo depende del enfoque que tú le quieras dar    en esta ocasión tenemos un integrante mas a nuestra familia y será el robot evita obstáculos que a su vez es un robot movil capaz  esquivar los objetos este, maneja un código de entorno amigable y lo hace mediante un: Sensor Ultrasonico y una Tarjeta de control ( Arduino Uno) las aplicaciones de este robot son muchas, por mencionar algunas.


 Aspiradora inteligente o detector de intrusos, todo depende del enfoque que se le quiera dar, trabaja con un voltaje de 6  VCD y su velocidad puede ser regulable, este es uno de los nuevos cursos que se dara en Rotica educativa red